Cratos CanSat
Documentazione del satellite in formato lattina: missione primaria (telemetria atmosferica) e secondaria (spettroscopia VLF), quattro PCB circolari custom, antenna a solenoide deployabile e pacchi batteria CR2 sostituibili dalla base. Regolamento: esero.it/cansat.
Missione primaria
Requisito di gara: misurare pressione e temperatura dell’aria e trasmetterle alla stazione di terra con frequenza minima di 1 campione al secondo.
Catena dati
Sensore integrato → Arduino Nano 33 BLE → APC220 → Ricevitore a terra → GNU Octave
- MCU unica con BMP integrato — meno cablaggio e ingombro
- Downlink APC220 verso la ground station del team
- Firmware: campionamento, framing, invio periodico ≥ 1 Hz
- MCU / sensori
- Arduino Nano 33 BLE
- Telemetria
- Modulo radio APC220
- Vincolo
- ≥ 1 Hz per P e T fino al recupero del payload
Immagini hardware — missione primaria
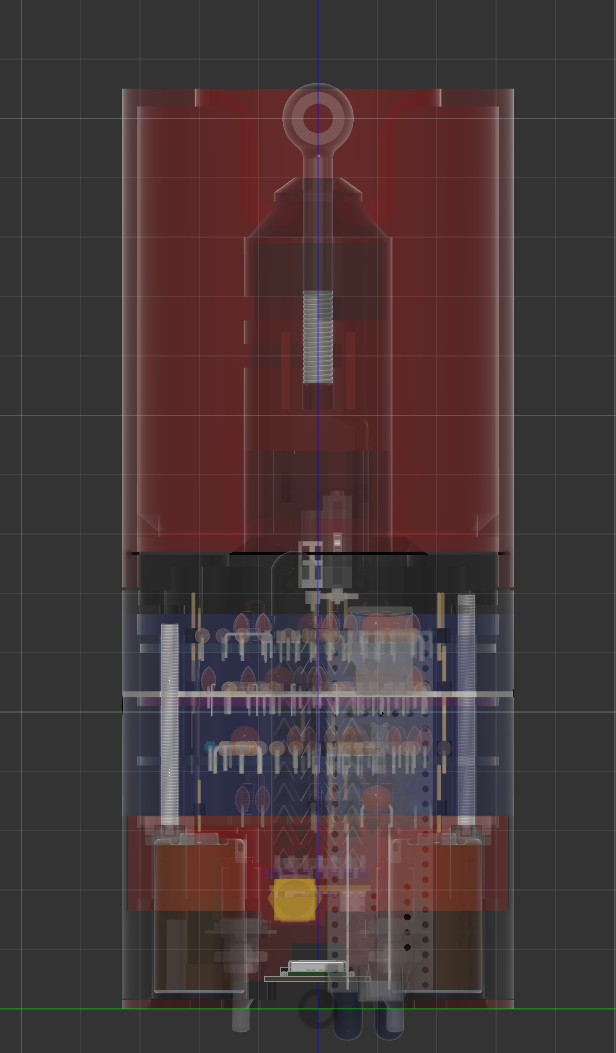 Fig. 1 Arduino Nano 33 BLE
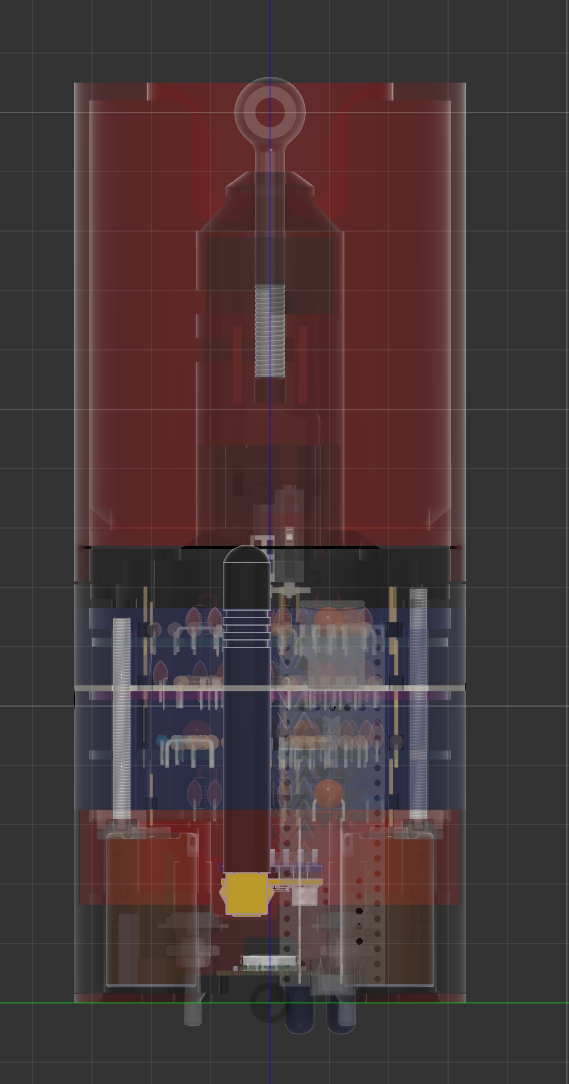 Fig. 2 APC220 · downlink
Missione secondaria
Acquisizione dello spettro radio nella banda 10 kHz – 100 kHz (sotto la risonanza dell’antenna ~120 kHz). Segnale debole → catena analogica su 4 PCB → ADC Teensy 4.1 → microSD → analisi FFT in GNU Octave.
Obiettivi scientifici
Cattura e classificazione di emissioni elettromagnetiche in volo, con focus su:
- Whistler — onde elettromagnetiche audiofrequenza generate da scariche nell’atmosfera terrestre
- Burst radio — impulsi e transitori nel dominio tempo/frequenza
- Emissioni antropogeniche — contributo umano allo spettro radio (RF artificiale) da confrontare con il fondo naturale
Catena segnale
Antenna deployata → PCB1 → PCB2 → PCB3 → protezione → ADC Teensy → microSD
Antenna
- Solenoide: 200 m di filo AWG30 avvolto 100 volte intorno al corpo del CanSat
- Vano inferiore; deploy in volo con servomotore a quota target
- Logging binario su SD per throughput e integrità temporale
- Acquisizione
- Teensy 4.1
- Memoria
- Modulo microSD 3,3 V + Kingston 32 GB
- Deploy
- Servomotore · meccanismo antenna
Immagini hardware — missione secondaria
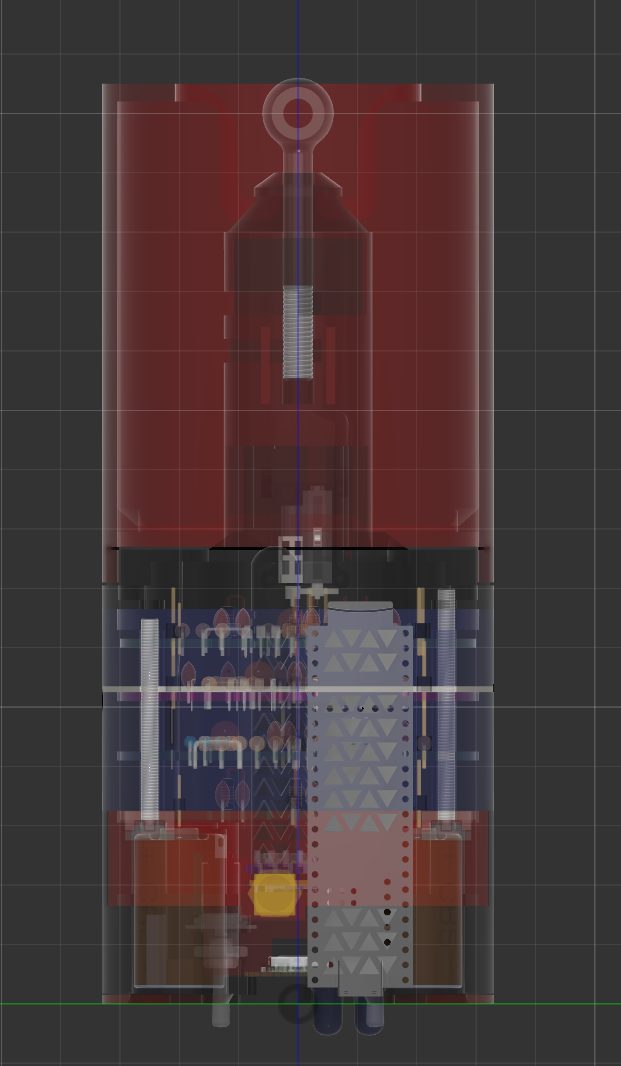 Fig. 3 Teensy 4.1
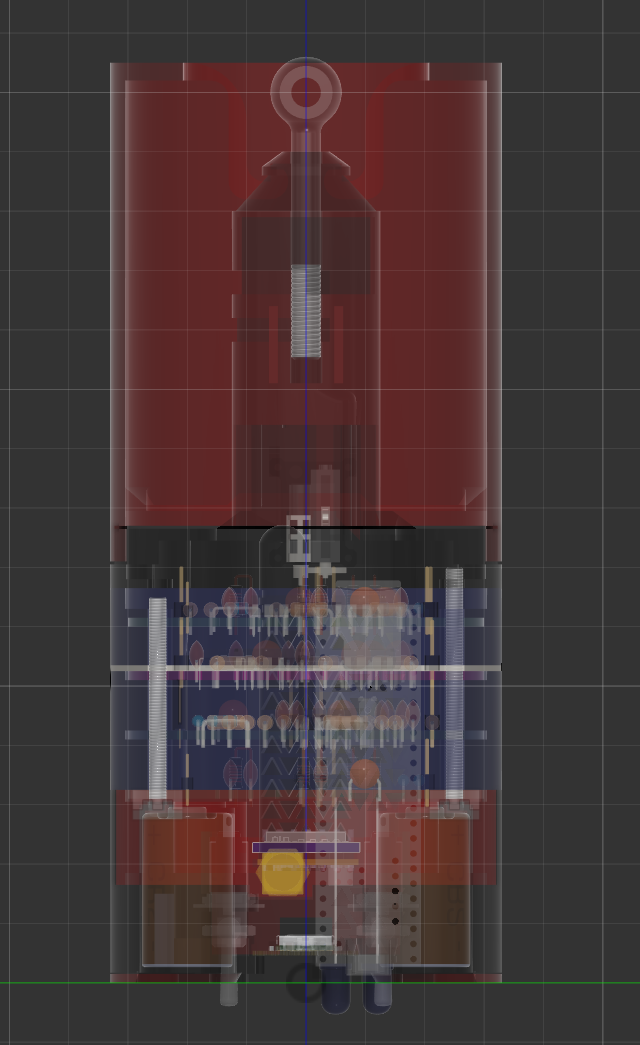 Fig. 4 Logging su SD
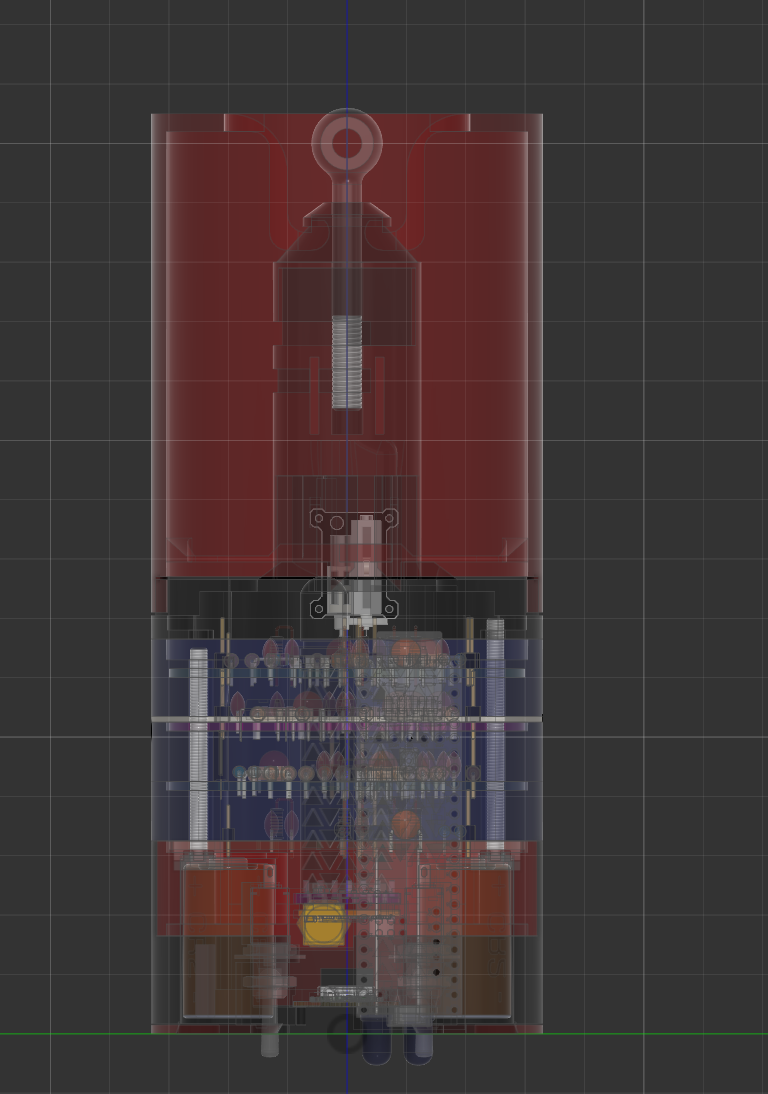 Fig. 5 Attuatore deploy antenna
Struttura e CAD
Progetto meccanico in Fusion 360: struttura stampata in 3D con miscela di PLA e PETG. Vano superiore (paracadute / occhiello), stack PCB centrale, base per alimentazione e deploy antenna. La sezione mostra quattro PCB, doppio pacco batterie e il meccanismo superiore.
Render CAD e sezione
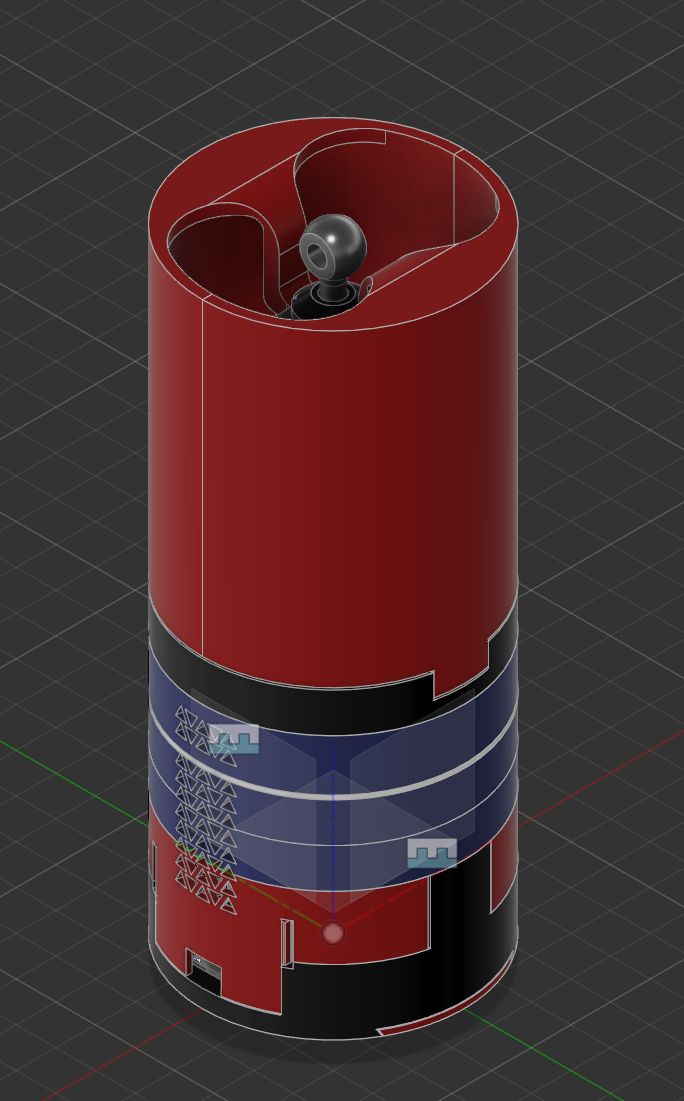 Fig. 6 Assonometria — shell e stack
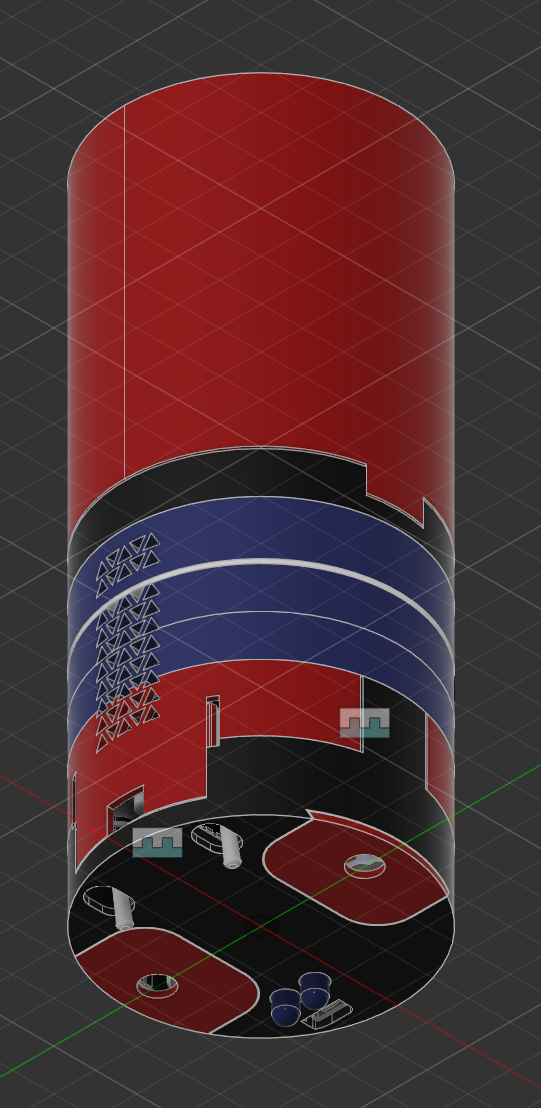 Fig. 7 Base — geometria inferiore
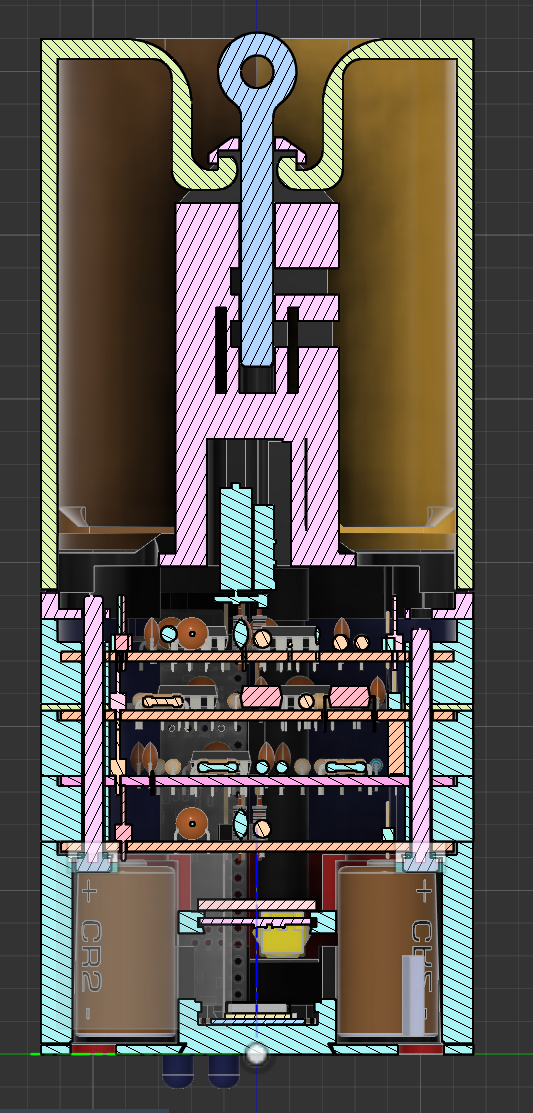 Fig. 8 Sezione — PCB, CR2, vano antenna
Alimentazione · batterie sostituibili
Il regolamento richiede batterie facilmente sostituibili senza smontare tutto il satellite. Cratos usa celle CR2 — niente LiPo per vincoli di gara; buon compromesso capacità e volume.
Posizionamento
Due moduli batteria simmetrici nella base (coppie di celle per modulo), laterali allo stack PCB nella sezione, separati dal volume elettronico centrale.
Sostituzione dal fondo
- Base aperta — inserti sinistra/destra rimovibili senza aprire il corpo superiore
- Base chiusa — configurazione pre-volo con master switch, USB e LED; le celle si cambiano estraendo gli inserti dal basso
- Procedura: spegnimento master → estrazione inserti → sostituzione CR2 → re-inserimento → controllo tensione
Viste CAD — batterie e base
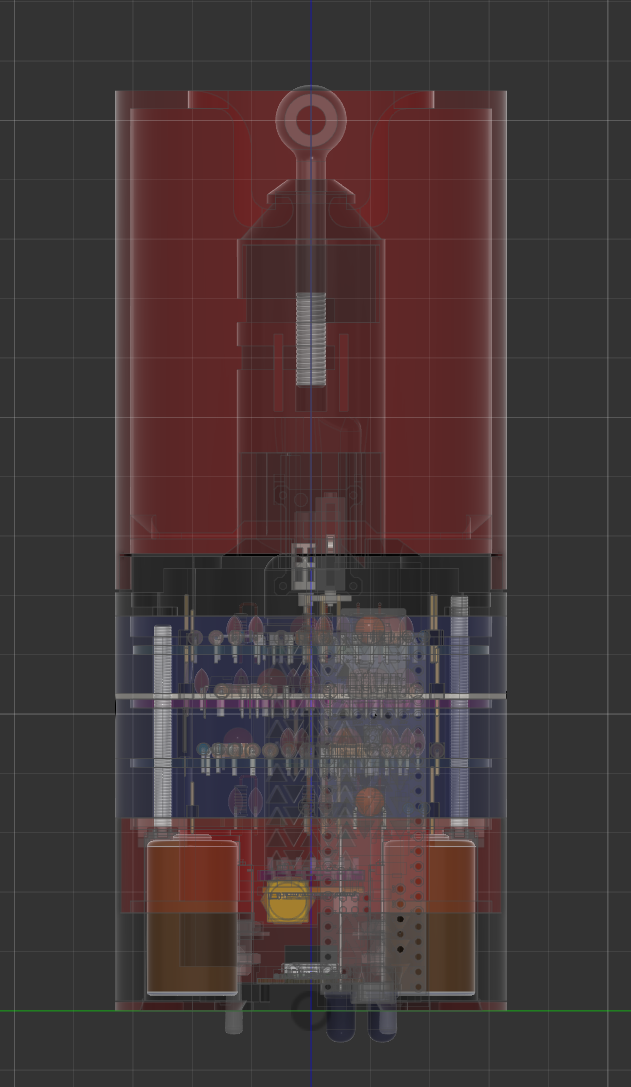 Fig. 9 Vista laterale — pacchi batteria
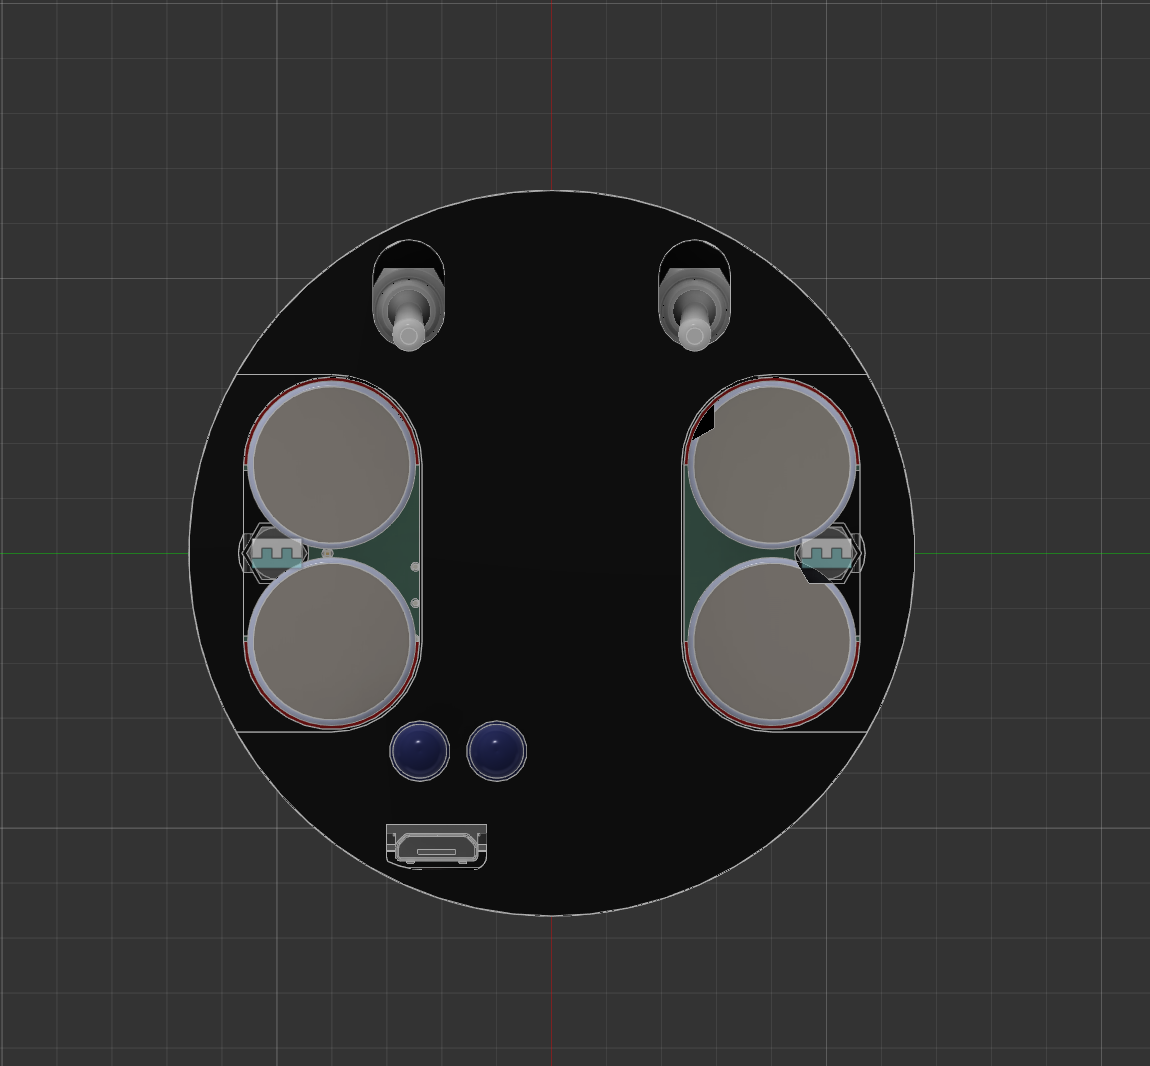 Fig. 10 Base aperta — moduli estraibili
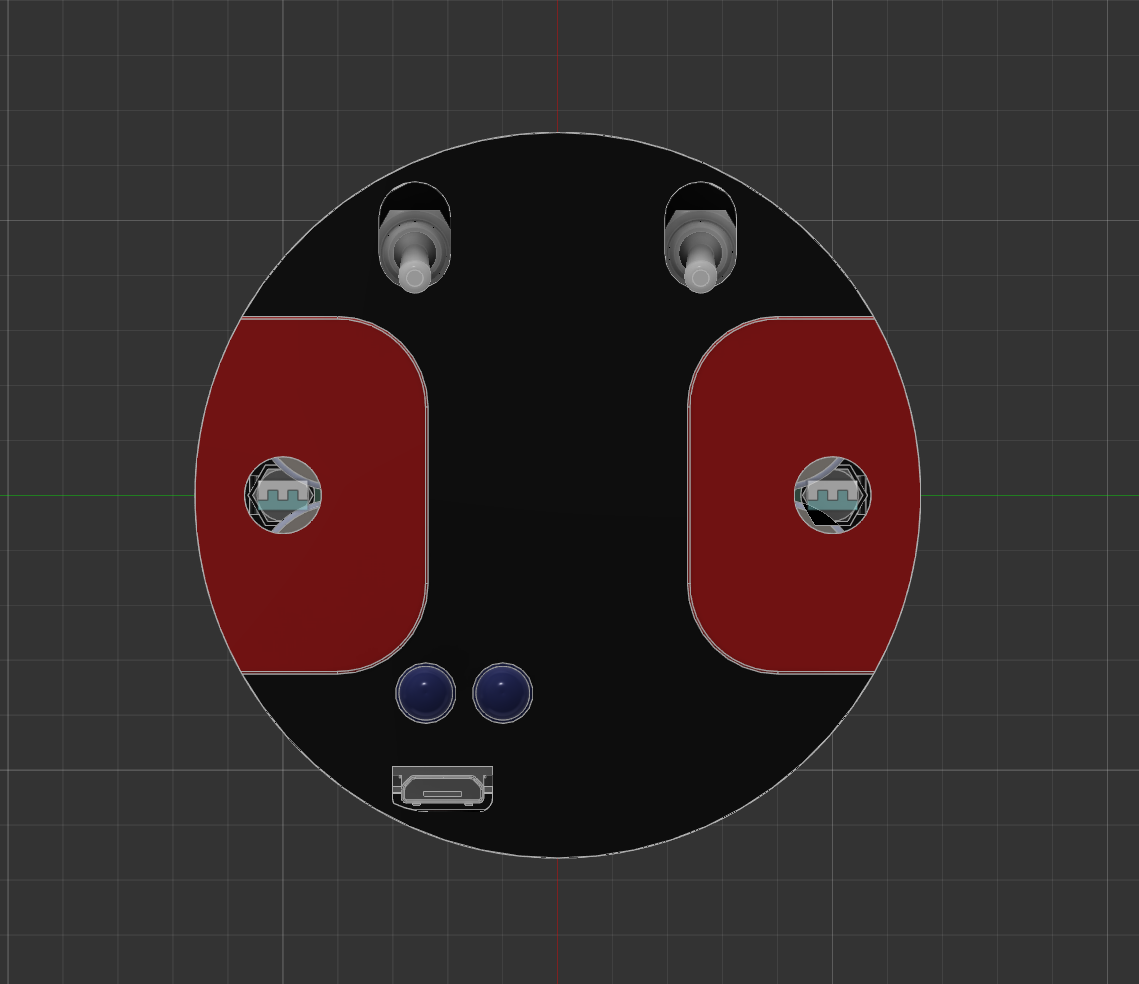 Fig. 11 Base chiusa — master, USB, LED
PCB4 distribuisce le rail ai sottosistemi; interruttori master sul base (requisito ESERO).
Architettura PCB (×4)
Schede circolari per il diametro lattina. Flusso segnale VLF: PCB1 → PCB2 → PCB3; alimentazione su PCB4 dedicata.
Panoramica stack PCB
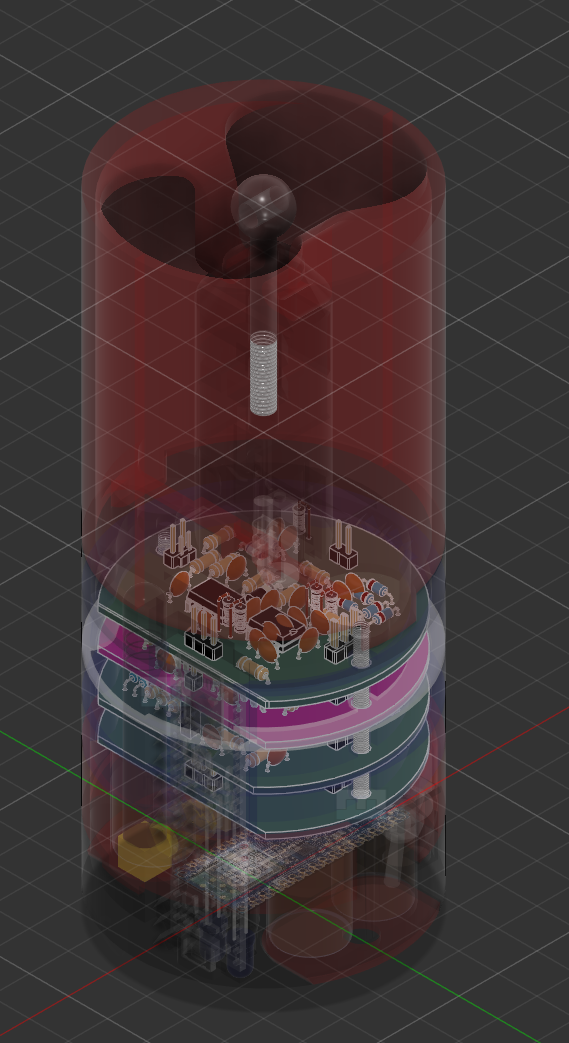 Fig. 12 Stack — vista laterale
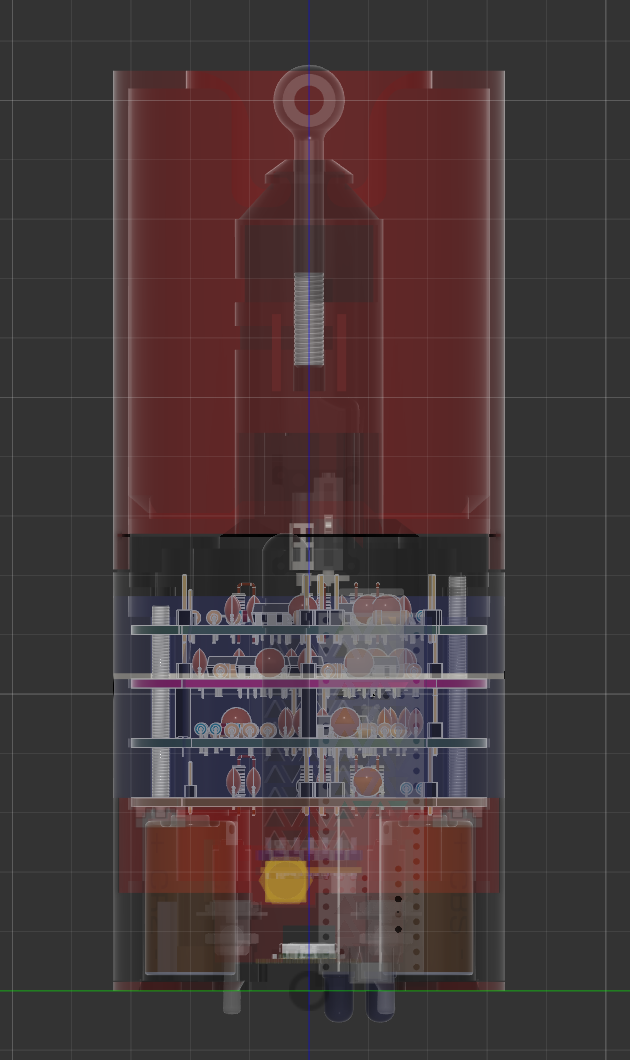 Fig. 13 Impilamento meccanico
PCB1 — preamplificazione e passa-alto
Primo stadio: guadagno iniziale e passa-alto (ordine 2) sotto 10 kHz. Connettore antenna in silkscreen.
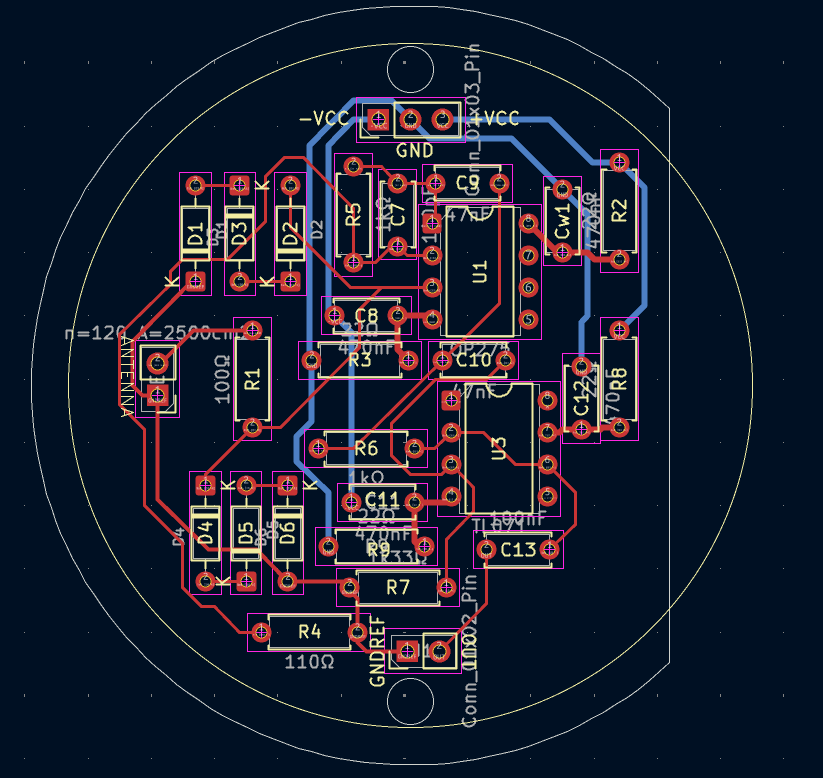 Fig. 14a Layout
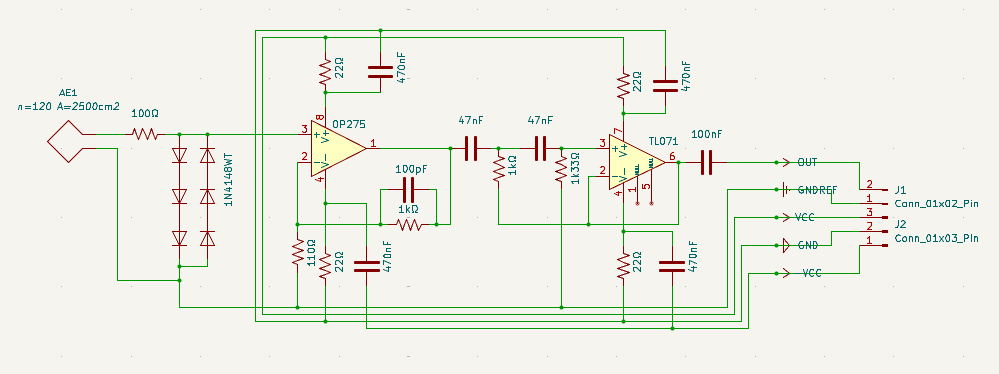 Fig. 14b Schema
PCB2 — integrazione e passa-basso
Integratore (×10) e passa-basso ordine 5 fino a 100 kHz — anti-aliasing prima dell’ADC.
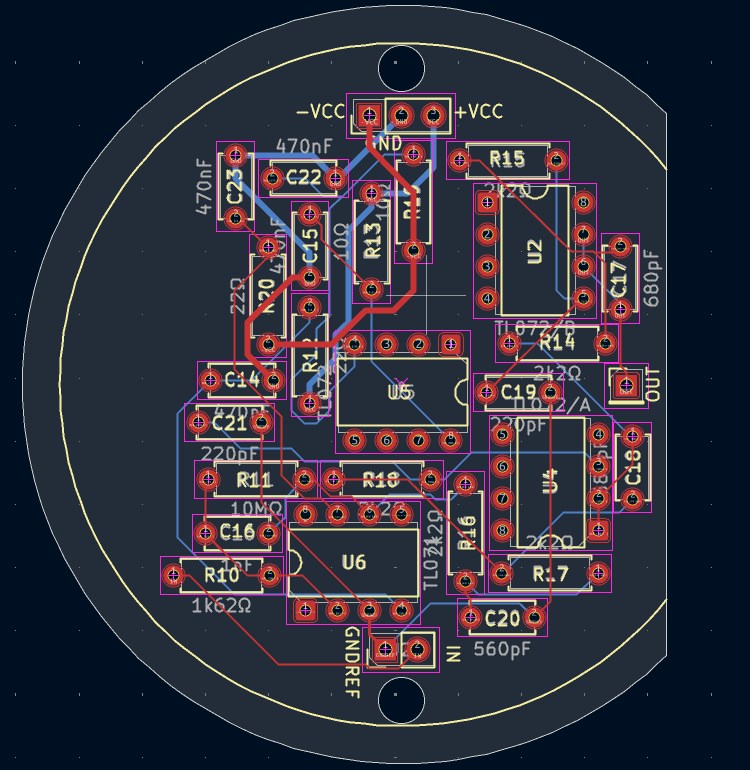 Fig. 15a Layout
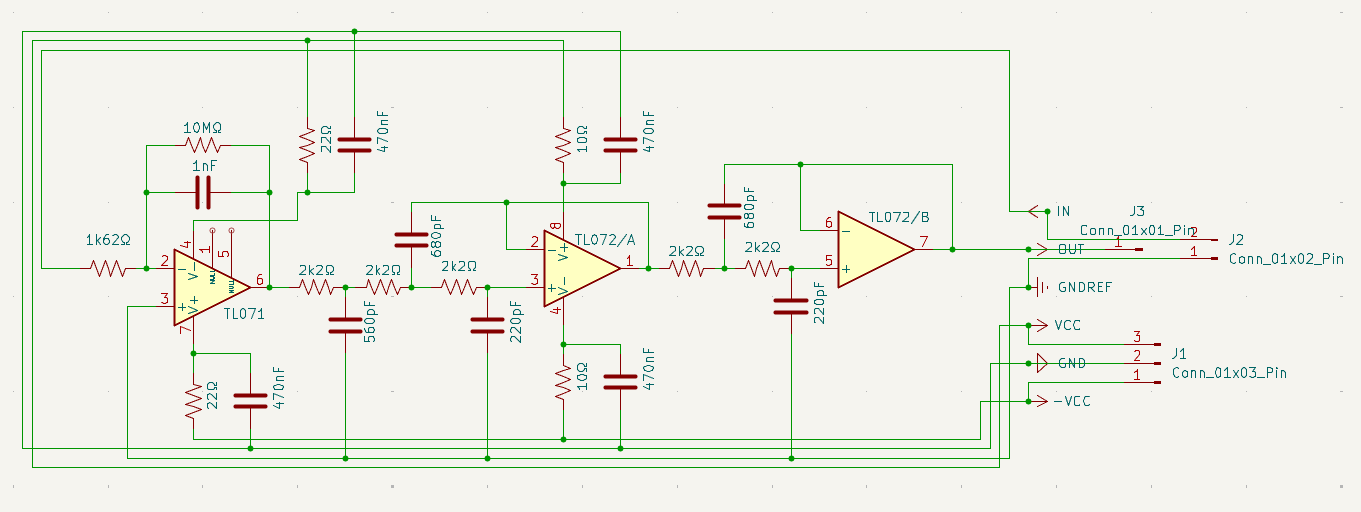 Fig. 15b Schema
PCB3 — doppia amplificazione ×5
Due stadi in cascata, 5× ciascuno (25× verso il convertitore).
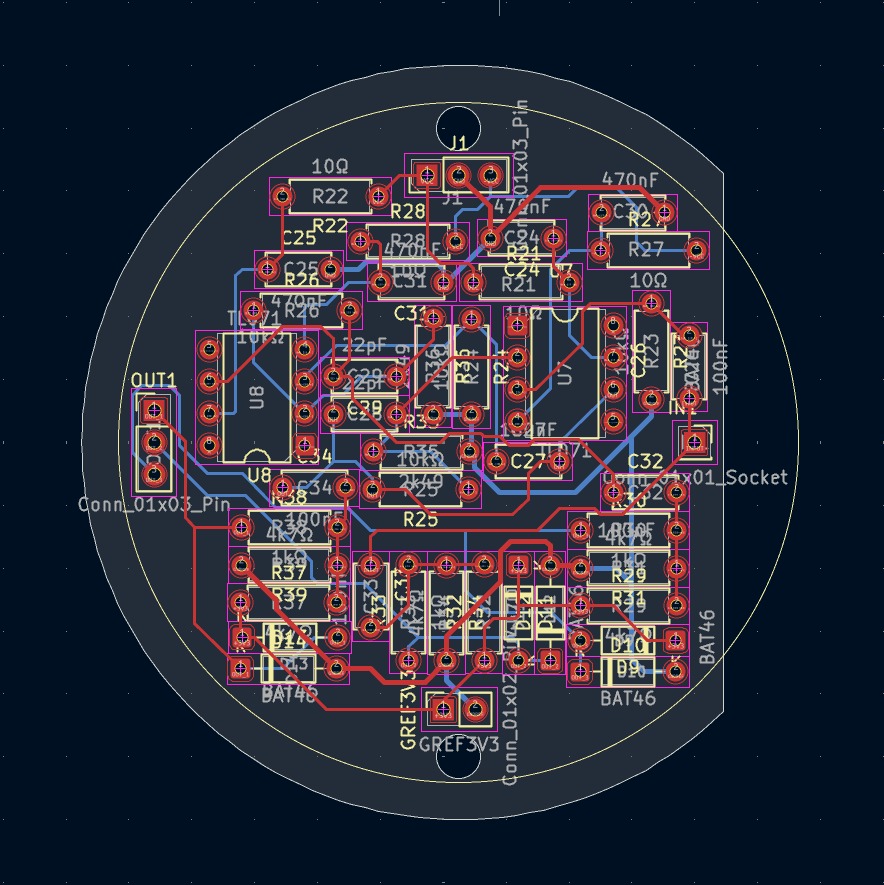 Fig. 16a Layout
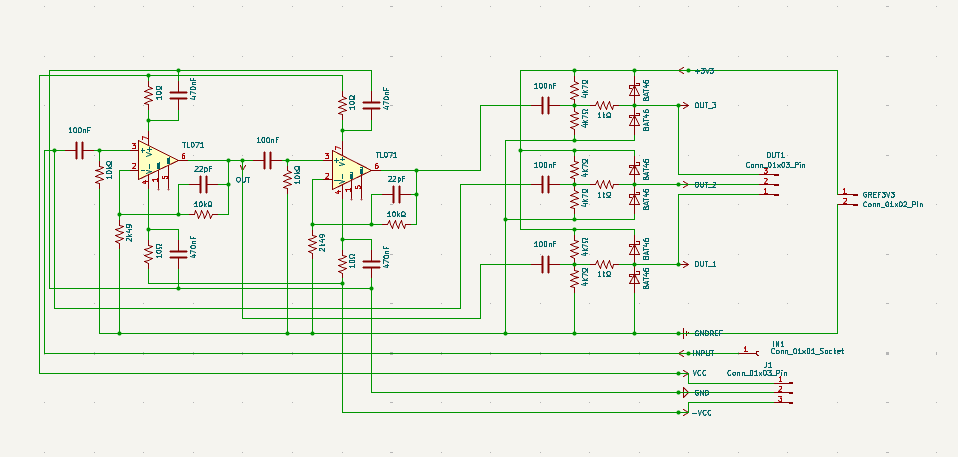 Fig. 16b Schema
PCB4 — distribuzione alimentazione
Rail DC per catena analogica, Teensy, Arduino e periferiche. Modulo TEL5-1211; master switch sulla base.
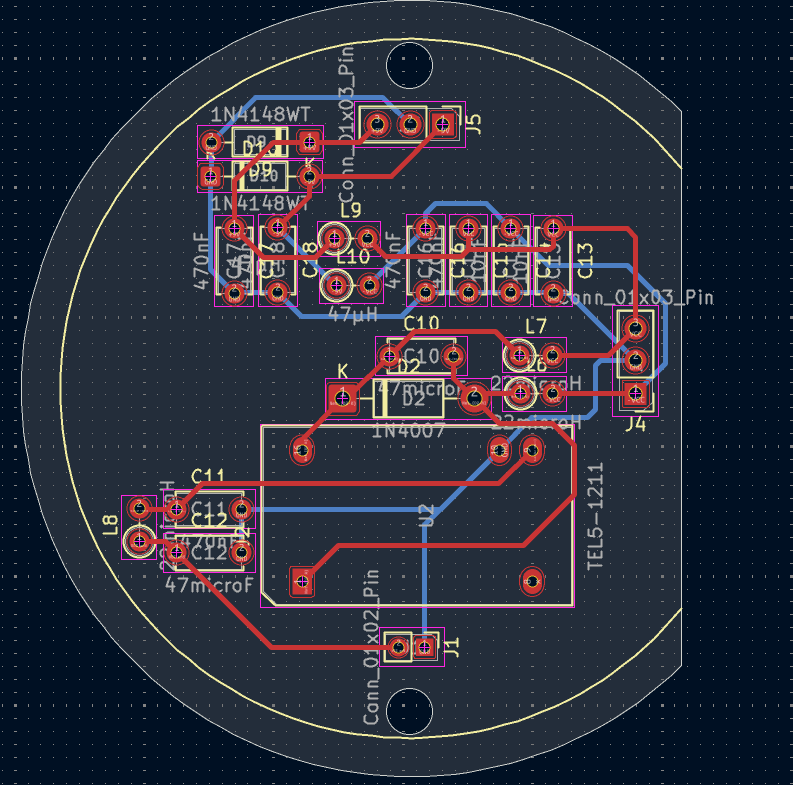 Fig. 17a Layout
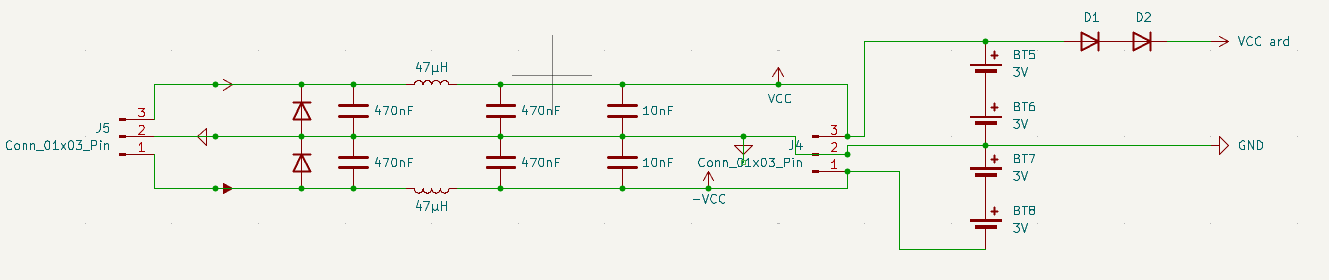 Fig. 17b Schema
Distinta materiali (BOM)
Componenti acquistati per il progetto — prezzi unitari e totali di budget (CDR).
| Funzione | Componente | N. pezzi acquistati | Prezzo € (1 pezzo) |
|---|---|---|---|
| MCU missione secondaria | Teensy 4.1 | 2 | 57,46 |
| MCU missione primaria (sensori temp. e pressione integrati) | Arduino Nano BLE 33 | 1 | 23,91 |
| Modulo trasmissione radio | APC220 | 1 | 66,61 |
| MicroSD | Micro SDHC Classe 10 Kingston 32GB | 4 | 10,00 |
| Modulo scrittura microSD | 3.3V Micro SD Card Module Mini TF | 1 | 2,20 |
| Antenna missione secondaria | Cavo di rame (250 m) | 1 | 22,00 |
| Circuito di amplificazione e protezione | PCB | 1 | 50,00 |
| Cavi M/M 10 cm | Cavi M/M 10 cm | 1 | 2,32 |
| Batterie | Batterie CR2 | 12 | 3,90 |
| Materiale stampa 3D | PLA 1Kg — ROSSO | 1 | 20,862 |
| Servomotore | GS-1502 | 1 | 12,49 |
| Costo totale € | 402,13 | ||
| Costo per un volo € | 286,60 | ||
Validazione in laboratorio
Test della catena VLF con generatore di funzioni, oscilloscopio e analisi FFT in GNU Octave; diagramma di Bode (modulo e fase).
Grafici — spettrogramma, PSD, FFT e Bode (test in laboratorio)
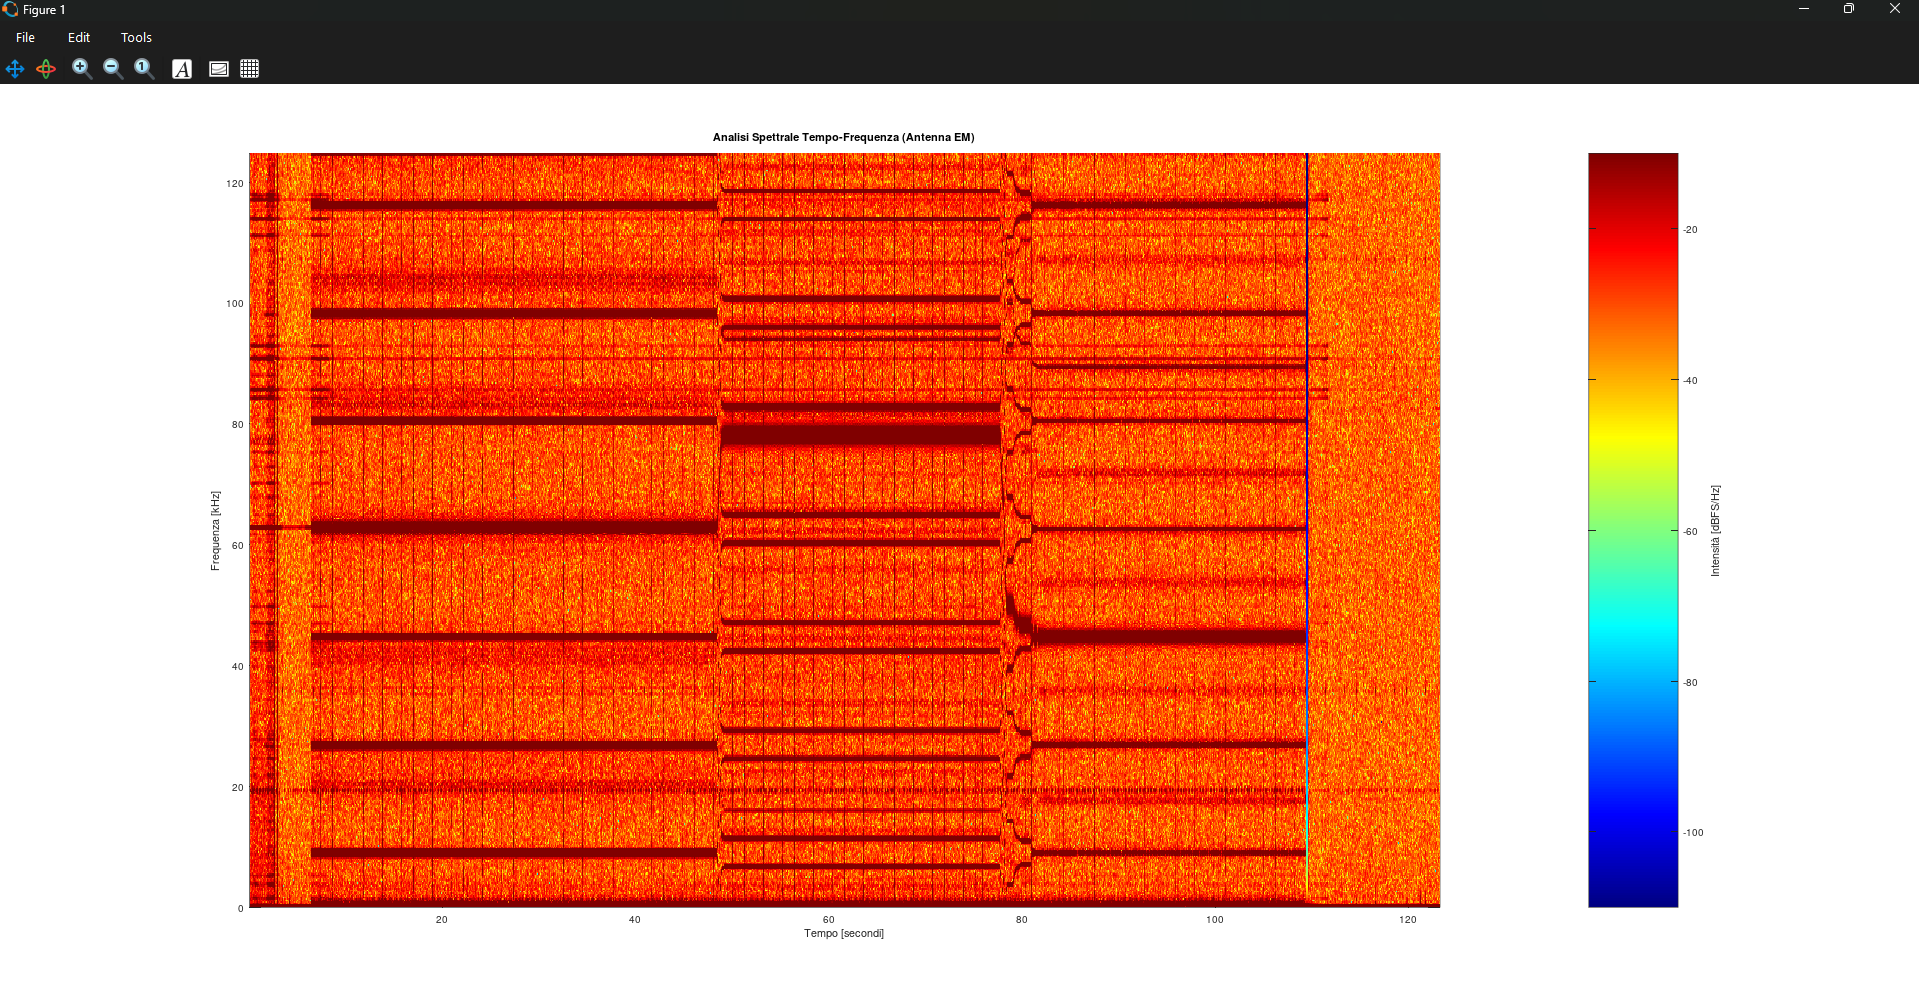 Fig. 18 Analisi tempo-frequenza
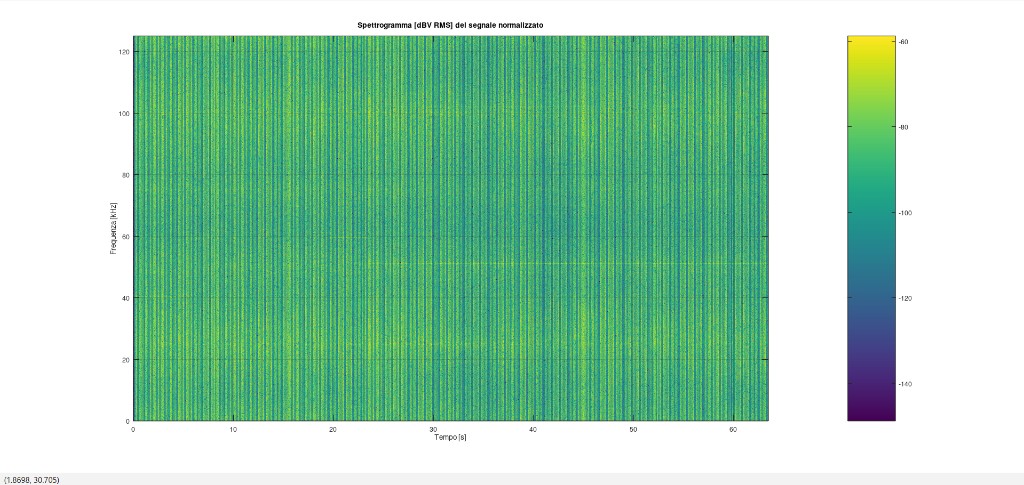 Fig. 18b Spettrogramma normalizzato [dBV RMS]
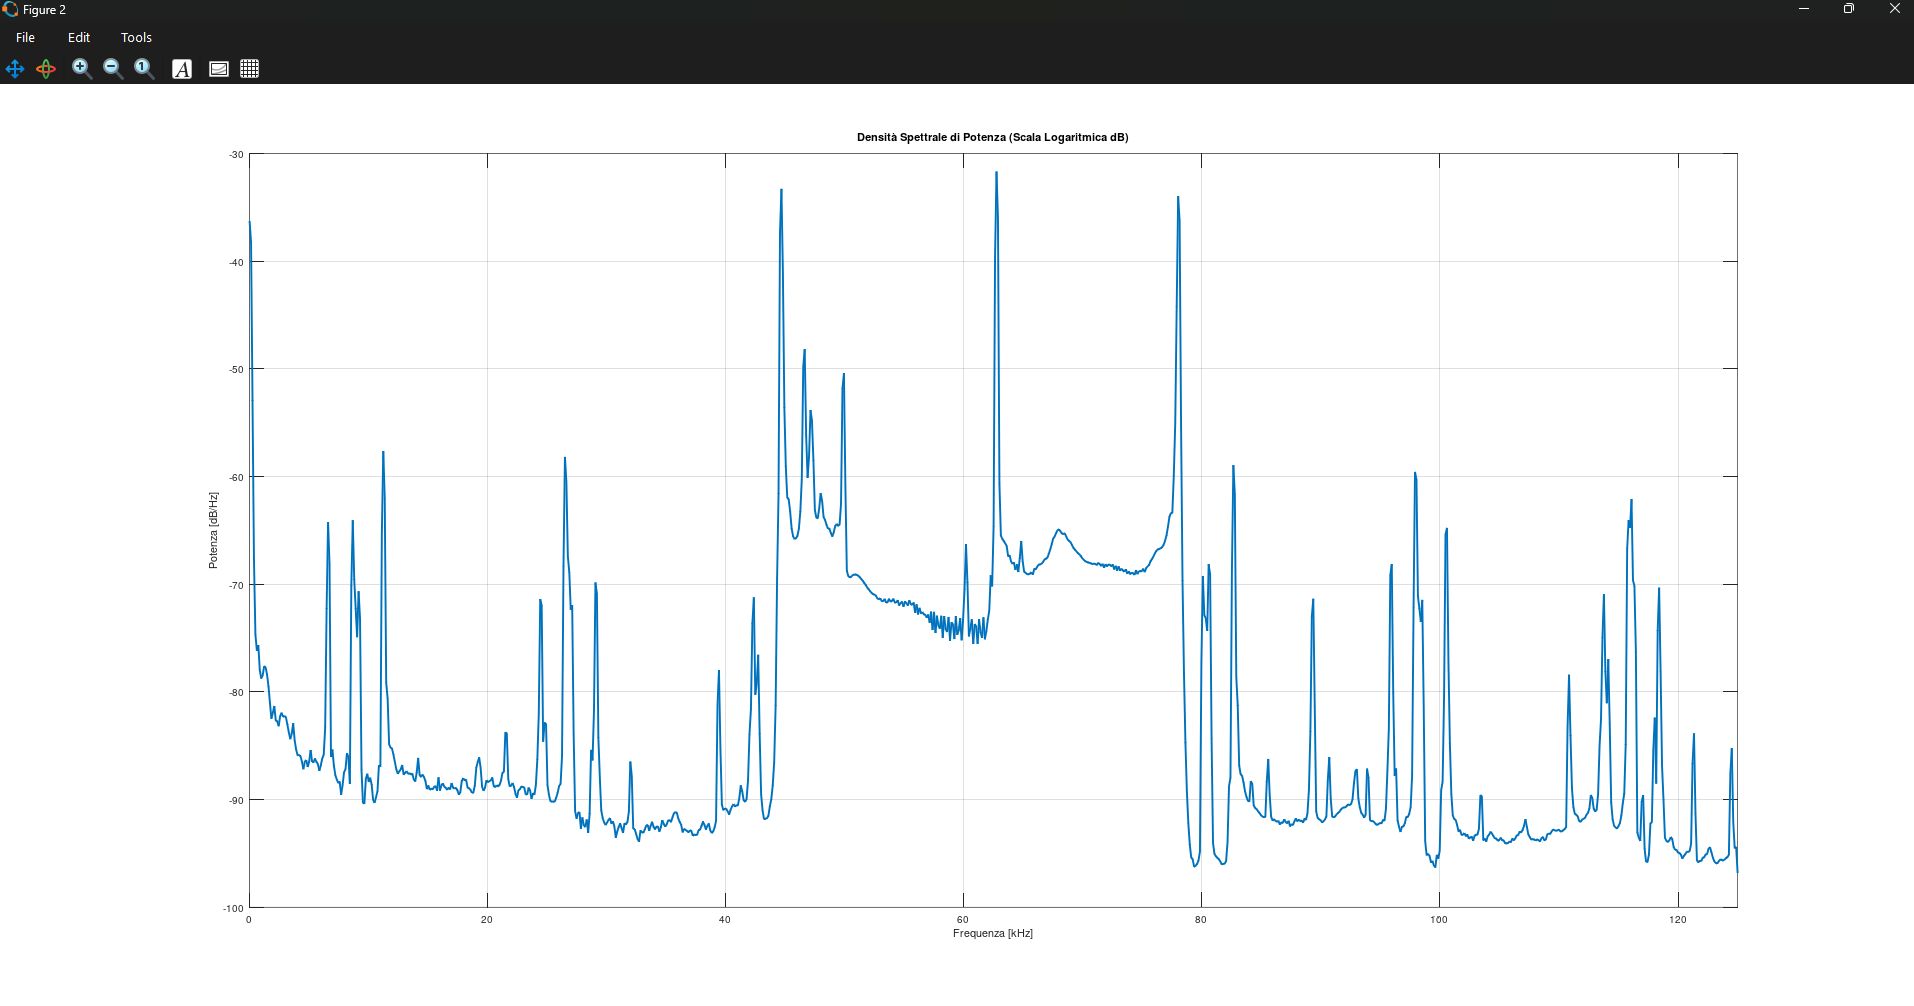 Fig. 19 PSD (dB/Hz)
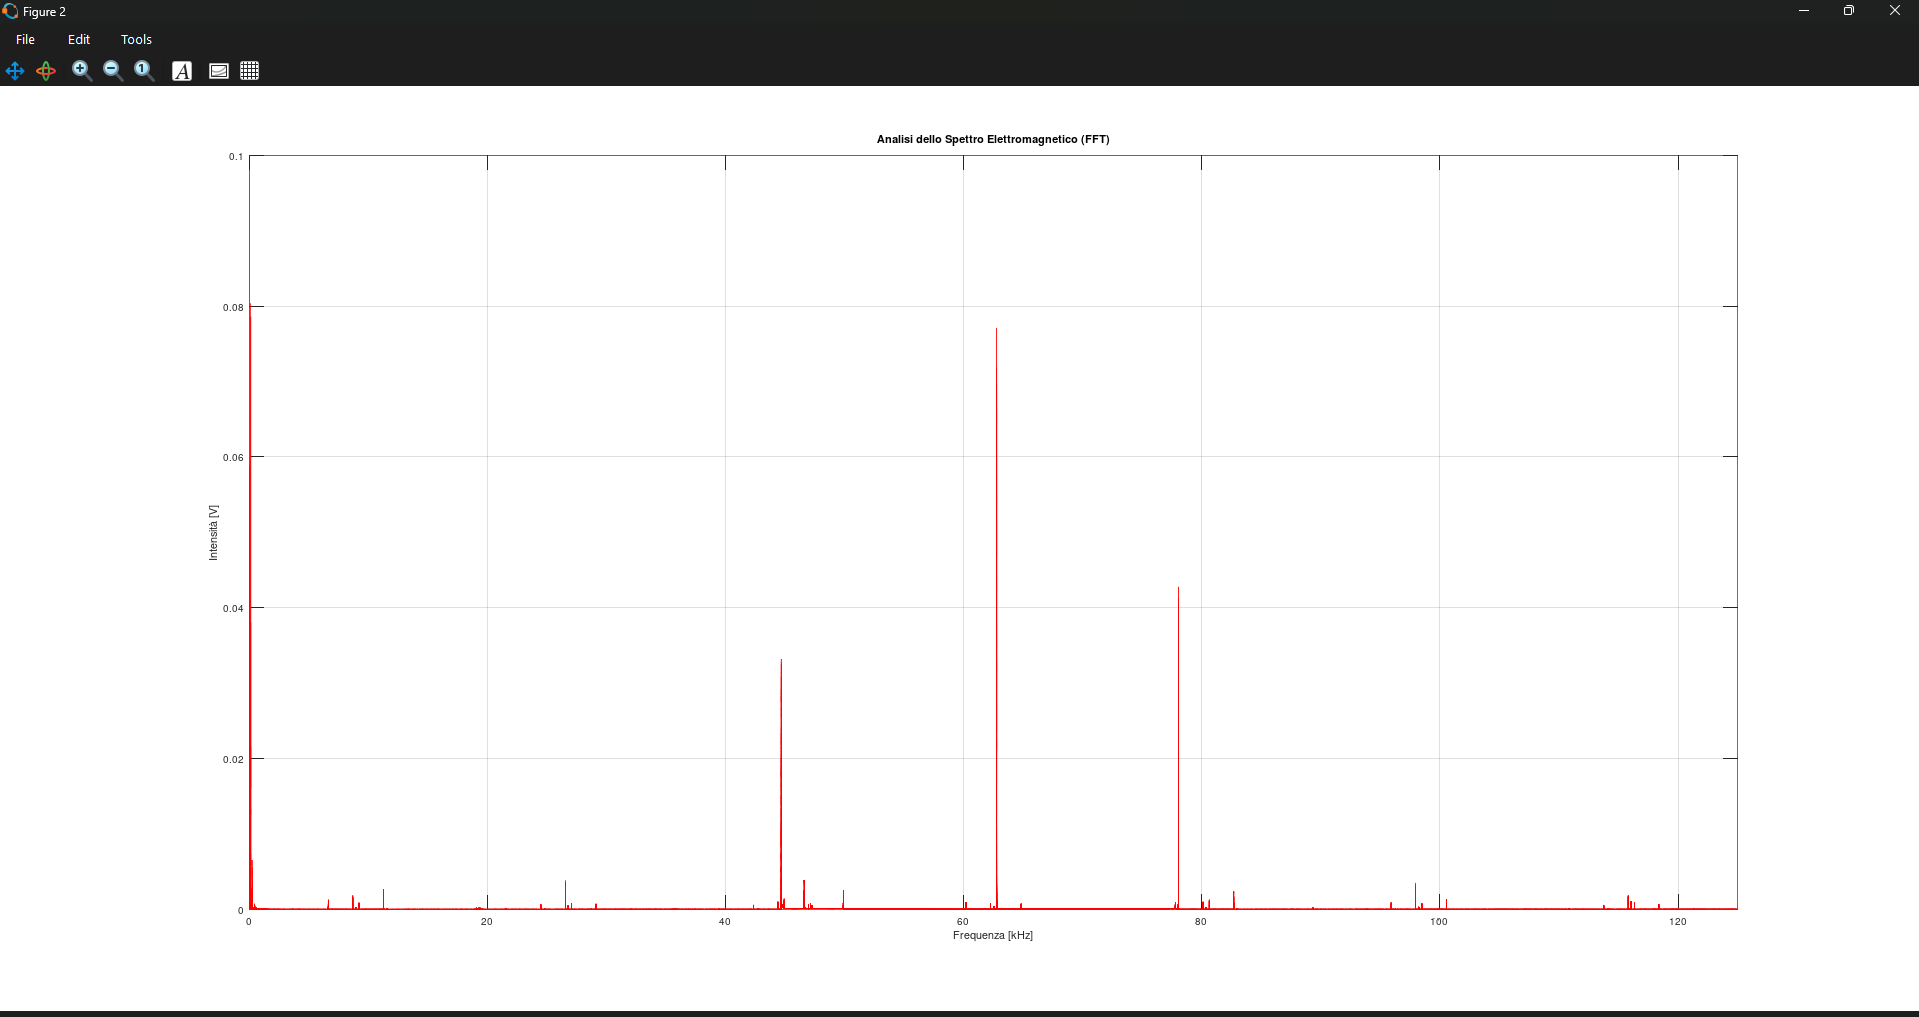 Fig. 20 FFT — spettro elettromagnetico (V)
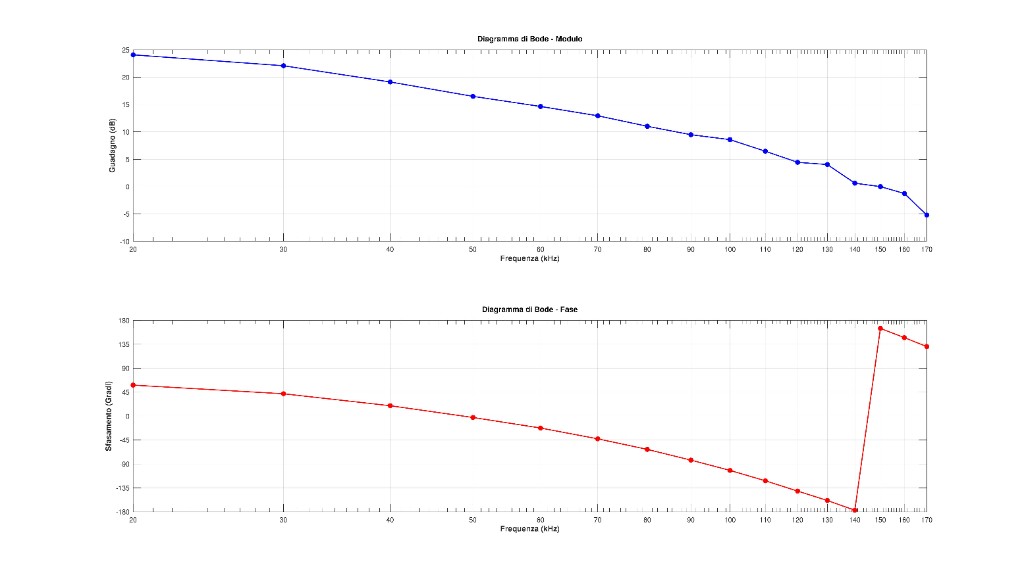 Fig. 21 Diagramma di Bode
Risultati di volo
Analisi post-volo dalla telemetria a terra (LOG-Telemetry.csv, ~2 Hz). Il
CanSat è stato issato con fune da un quadricottero fino a ~60 m, poi è disceso vicino al
punto di lancio. Quota da barometria; moto orizzontale da dead reckoning IMU (oscillazione
sulla fune).
Sintesi volo
| Campioni | 359 |
|---|---|
| Durata | 215,0 s |
| Apogeo (pressione) | 59,04 m @ t = 131,0 s |
| Offset atterraggio | 1,06 m (orizzontale) |
| RMSE fusione velocità | 1,346 m/s |
Traiettoria 3D
Modello interattivo: quota Z da pressione; X/Y da IMU orizzontale filtrato (dead reckoning). All’apertura: traiettoria a fine volo; ▶ Play riproduce il volo e si ferma alla fine senza tornare all’inizio.
Interfaccia telemetria a terra
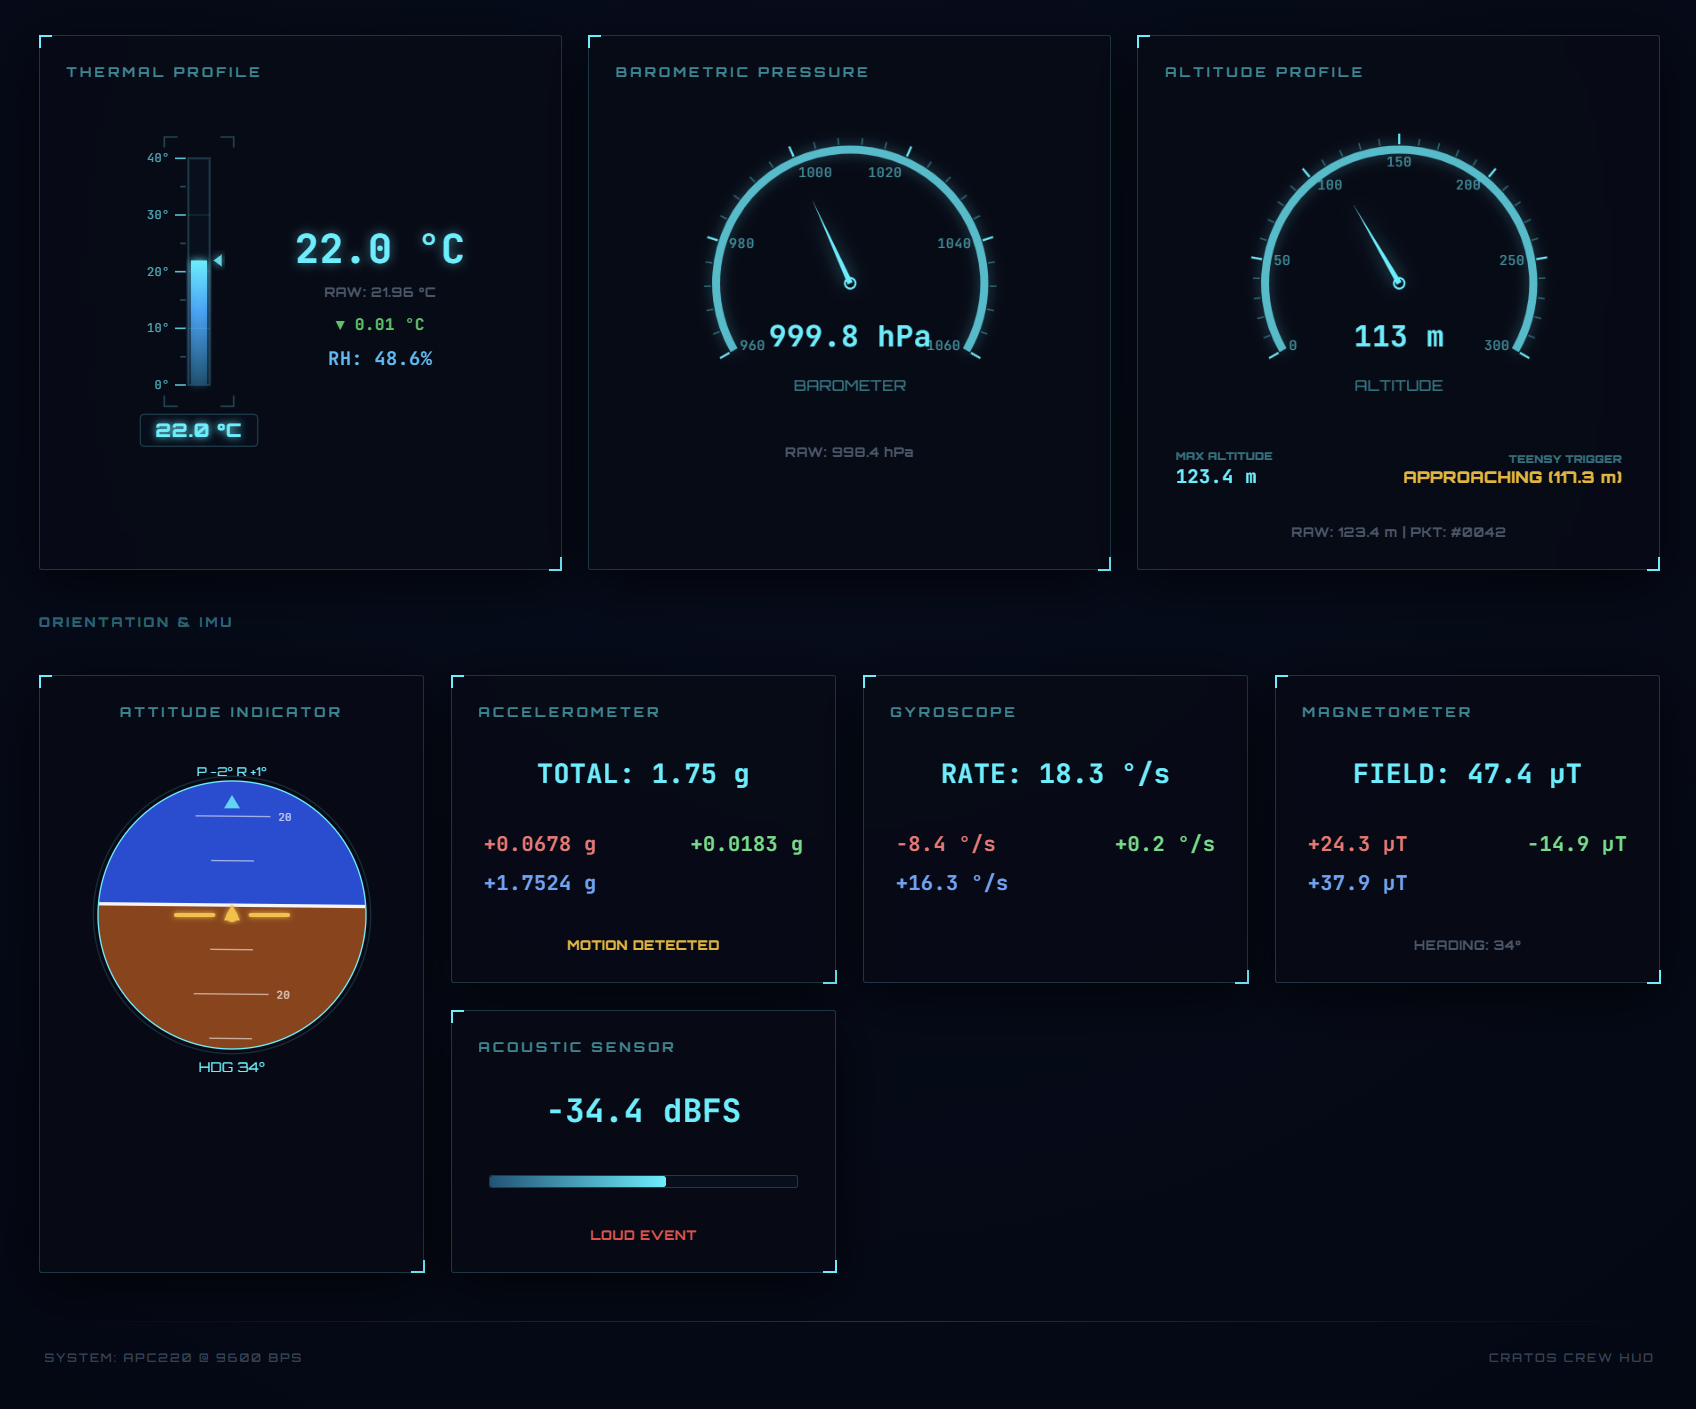
Durante il volo la ground station riceve i pacchetti via APC220 @ 9600 bps (porta seriale, es. COM6). Il firmware sul Nano 33 BLE invia pressione, temperatura e IMU a ~2 Hz; l’app web decodifica il frame, verifica il CRC e aggiorna dashboard e logger CSV.
La schermata Telemetria CanSat Cratos gestisce connessione, contatori RX/CRC, selezione sensori, registrazione su file e timer missione (T+). Il pannello CRATOS CREW HUD mostra in tempo reale barometria, quota, assetto (orizzonte artificiale), accelerometro, giroscopio, magnetometro e sensore acustico.
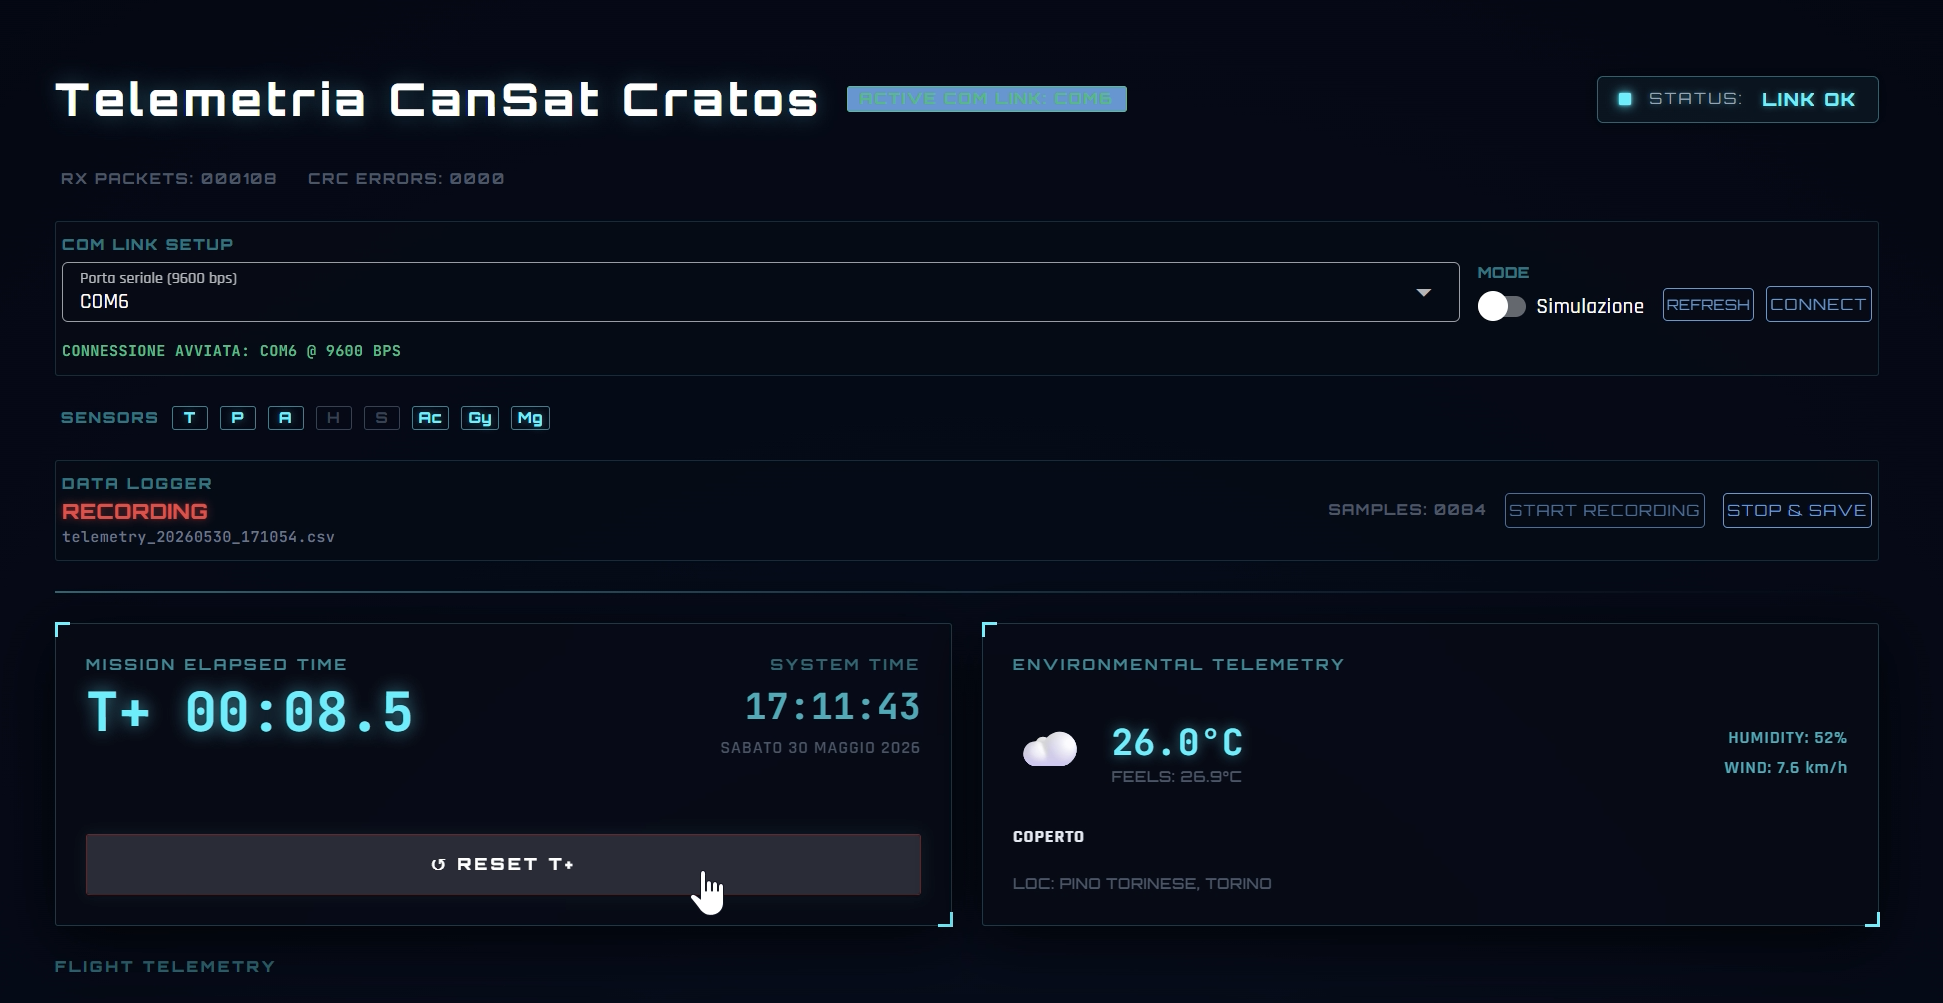
Grafici post-volo
Stessi dati elaborati offline da LOG-Telemetry.csv (baro, fusione velocità,
pressione, temperatura, IMU grezzo, magnetometro).
Metodologia, matematica e conclusioni
Fonte: telemetria a terra LOG-Telemetry.csv (~2 Hz, 359 campioni, 215 s).
Elaborazione offline con la stessa logica del firmware (quota barometrica) e script Python
in analysis/flight_report/.
Pipeline
LOG-Telemetry.csv
    │
    ├─► Filtra pressione valida (800–1100 hPa)
    ├─► P_ref = mediana(pressione) primi 6 s sul pad
    ├─► Quota da formula barometrica (zero al lancio)
    ├─► IMU: rimozione gravità e bias → accel. verticale lineare
    ├─► Filtro complementare: baro → quota, IMU → velocità verticale
    └─► 3D: Z = quota baro; X/Y = IMU orizzontale filtrato (oscillazione fune)
Matematica
Quota barometrica (come sul Nano 33 BLE):
h = 44330 × (1 − (P/Pref)0,190294957)
- P — pressione istantanea (hPa)
- Pref — mediana primi 6 s a terra (questo volo: 951,34 hPa)
- Quota relativa: hrel = h − h0
Derive barometriche: differenze finite centrali su h(t) per velocità e accelerazione verticale (confrontate nei grafici con la fusione IMU).
IMU verticale: calibrazione gravità sui primi 6 s, stima pitch/roll sul pad, rimozione di 1 g e bias → accelerazione lineare alin (media tra proiezione rotazionale e componente vettoriale).
Filtro complementare: la pressione definisce la quota; l’IMU integra alin e viene corretto verso la velocità barometrica con α = Δt/(τ+Δt), τ = 1 s. RMSE fusione vs derivata baro: 1,346 m/s.
Dead reckoning orizzontale (3D): frame East/North fisso al lancio; accelerazione orizzontale filtrata (high-pass), integrazione con decadimento e azzeramento a terra; Z sempre da pressione. Escursione orizzontale massima nel modello DR: ~60,87 m (deriva IMU amplifica l’oscillazione in vorticchio).
Conclusioni
- Quota: dall’analisi della pressione grezza l’apogeo è ~59,04 m (t = 131 s), coerente con l’issaggio del quadricottero a ~60 m. La pressione è la fonte primaria affidabile.
- Moto verticale: salita e discesa sono chiare in pressione e velocità derivata; il filtro complementare IMU smussa la velocità verticale tra i campioni baro senza alterare la quota.
- Moto orizzontale: oscillazione sulla fune; offset di atterraggio ~1,06 m dal pad — accettabile senza GPS.
- IMU grezzo: modulo accelerometro vicino a 1 g in assenza di forte accelerazione lineare; gyro elevato in fase di vorticchio — l’integrazione pura IMU senza baro non regge.
- Record usato: solo telemetria a terra (359 campioni, 215 s) come log più completo per questo volo.
Team
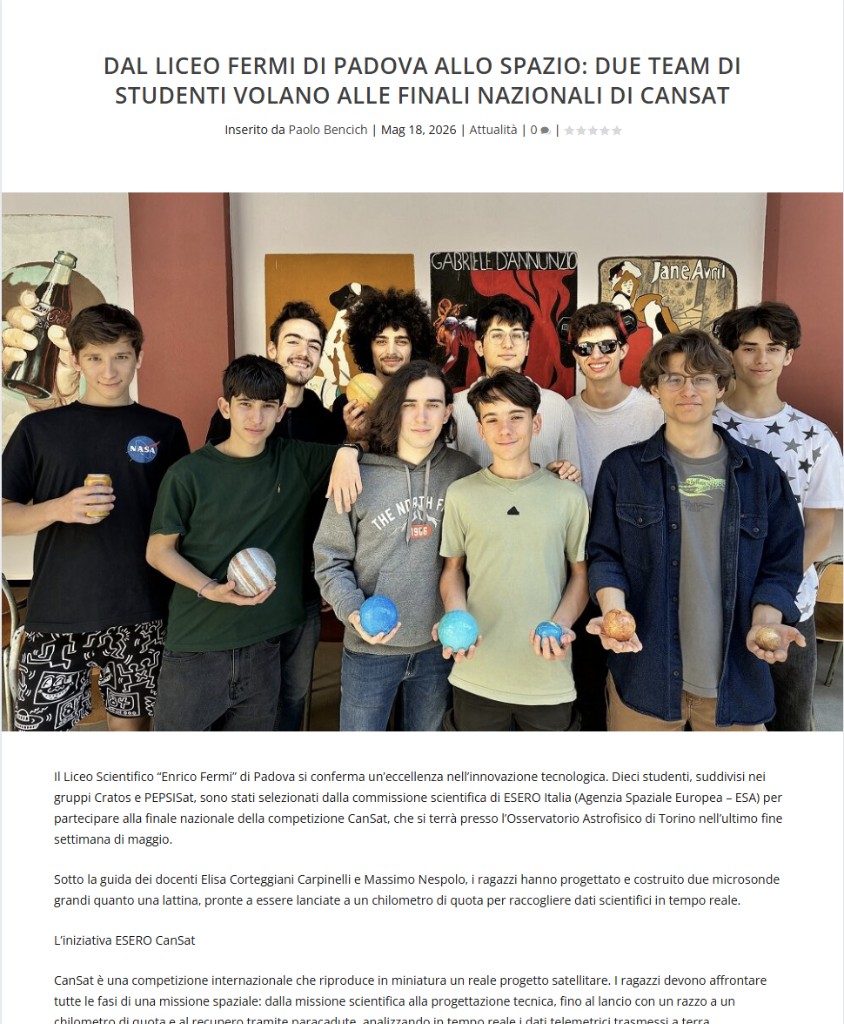
Team Cratos — Liceo Scientifico Enrico Fermi, Padova. Partecipazione alla competizione CanSat ESERO Italia.
Stampa
Nordest News (18 maggio 2026): Cratos e PEPSISat selezionati da ESERO Italia per le finali nazionali CanSat all’Osservatorio Astrofisico di Torino.
Studenti
- Alessio Vettorato CAD e progettazione · Sito web
- Alvise di Rienzo Raccolta e analisi dati
- Matteo Pavarin Project manager · Missione secondaria
- Filippo Masiero Comunicazioni e media · Alimentazione
- Vittorio Marendon Missione primaria · Comunicazioni e media
Docenti referenti
- Prof.ssa Elisa Corteggiani
- Prof. Massimo Nespolo
Ringraziamenti speciali
- Antonio Selmo Supporto tecnico — antenna e catena VLF
- Mirko Magarotto Supporto tecnico — test e validazione hardware
- LabTrek Fornitura componenti
- RobotStore Fornitura componenti
Documentazione
Critical Design Review del team Cratos: architettura, test, conformità al regolamento e budget.